CUSTOM MACHINES
マシン
オーダーメイド
現場の課題や条件に合わせて、その現場に必要な一台を。
CUSTOM DESIGN
現場の動きを、
一台にまとめる。
自動化したい工程、扱う製品、必要な動きや精度、設置する環境を整理し、用途に合う装置を設計・製造します。ロボットや搬送機構、制御・ソフトウェアを組み合わせ、現場に必要な動きをかたちにします。
装置の構想から、機械・電装の設計、組立、配線、立ち上げ調整まで対応。インクカートリッジの再充填や基板を重ねる工程など、用途に合わせた装置づくりに取り組んでいます。
自動化について相談する
TECHNOLOGY
現場の条件を、
装置のかたちに。
ロボット、搬送機構、画像処理、制御・ソフトウェアを、工程の目的に合わせて組み合わせます。扱うものの形状や動き、位置合わせの方法を考え、機構と制御の両面から装置をまとめます。
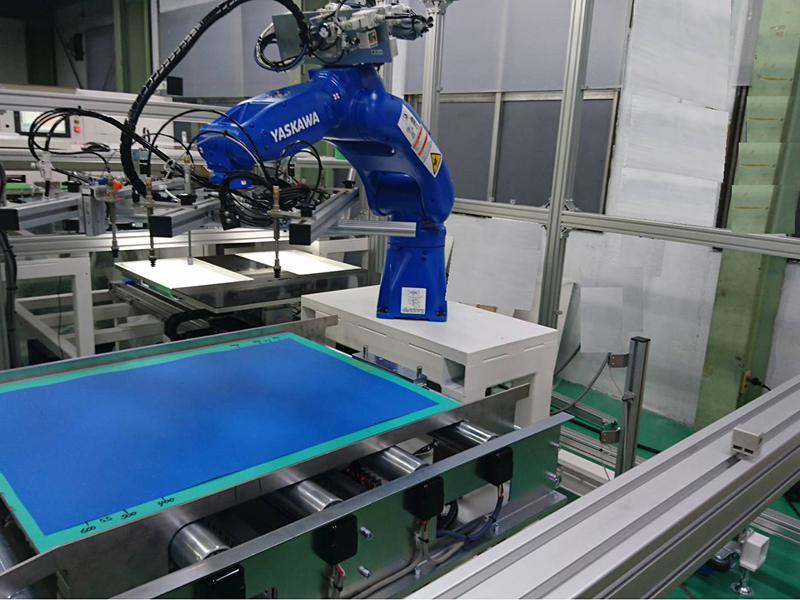
ロボット
対象物をつかむ、移す、順に扱うといった動きを組み立てます。製品の形状や工程に合わせて、つかみ方や移動する経路を考えます。
搬送機構
工程の間で製品や基板を運び、次の動作へ受け渡します。搬送するものの形状や流れに合わせて、機構と動く順序を設計します。
画像処理・位置出し
カメラ画像から対象の位置を捉え、装置が動く位置へつなぎます。画像処理と位置出しを組み合わせ、狙った位置で作業する仕組みを考えます。
制御・ソフトウェア
ロボットや機構、センサーの動きを連携させます。装置全体の動作を制御・ソフトウェアでまとめ、実機の立ち上げ時に調整します。
APPLICATION EXAMPLES
自動化を、
こんな工程へ。
扱うものや作業の内容に応じて、装置に必要な機能は変わります。これまでに取り組んだ装置づくりを、工程の動きとともにご紹介します。
EXAMPLE 01
インクカートリッジの
再充填を自動化。
課題や条件に向き合い、現場に合った装置のかたちを考えます。
01
セット
回収したカートリッジを装置へ。
02
移動
色に合わせてカートリッジを扱います。
03
再充填
インクを補充する動作へつなぎます。
EXAMPLE 02
基板を重ねる工程に、
ロボットを。
基板製造で基板を順に重ねる作業に、ロボットを組み合わせた装置です。基板の扱い方や位置合わせを考え、取り出しから積層へと一連の動きをつなぎます。
01
取り出す
基板を順に扱います。
02
位置を合わせる
カメラや位置出しの技術を組み合わせます。
03
重ねる
次の基板へ動作をつなぎます。
PROCESS
設計から調整まで、
一台につなぐ。
ご相談内容をもとに装置の要件を整理し、設計、製造、立ち上げへ進めます。機械と電装、制御・ソフトウェアの各工程をつなぎ、一台の装置として動く状態へ調整します。
STEP 01
ご相談・要件の整理
現在の工程や自動化したい作業、扱う製品、必要な動きや精度、設置する環境を確認します。装置に必要な条件を整理し、構成を考えるための要件をまとめます。
STEP 02
装置の設計
要件に合わせて、機械・電装と制御・ソフトウェアを設計します。ロボットや搬送機構、位置合わせの方法を組み合わせ、装置全体の動きを考えます。
STEP 03
製造・組立・配線
設計した機構の組立、制御盤の製作、機体配線を進めます。必要な部品は協力工場と連携して製作し、各機器と制御を一台の装置へつなぎます。
STEP 04
立ち上げ・調整
実機の動作を確認し、制御や位置、精度を調整します。各工程の受け渡しや動く順序を合わせ、目的に沿った一連の動きへまとめます。
ENGINEERING
各工程をつなぐ、
技術と対応力。
装置に必要な部品製作も、協力工場と連携して対応します。設計・製造・ソフトウェア・制御まで、装置づくりを一貫して支えます。
事業・サービスを見る
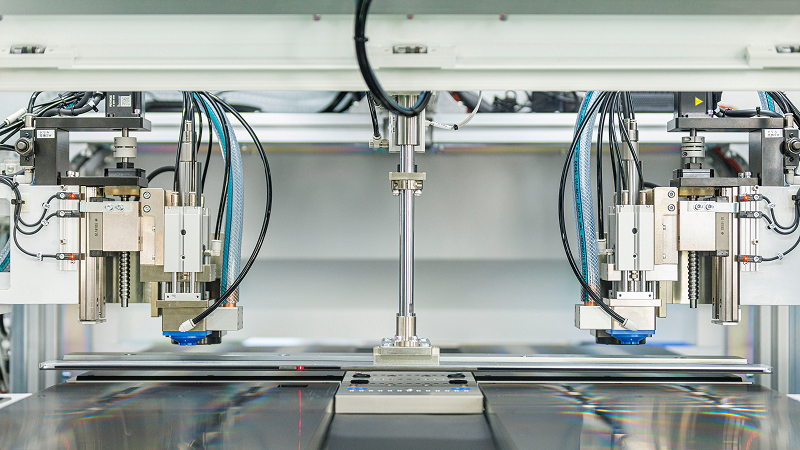
CONSULTATION
ご相談の際に、
お聞かせください。
現在の工程や、装置に求めることからお話を伺います。まだ決まっていない条件がある場合も、わかる範囲の情報をもとに一緒に整理していきます。
現在の工程
どの作業を自動化したいか、前後の工程とどのようにつながるかをお聞かせください。現場の写真や作業の流れも、装置を考えるための手がかりになります。
扱うもの
製品や部品、基板など、装置で扱うものの形状・寸法・材質をご共有ください。図面やサンプルの有無も、つかみ方や搬送方法を考える材料になります。
必要な動き・精度
どこへ運ぶ、どの位置に合わせる、何を処理するといった目的と、必要な動きや精度をお聞かせください。条件が未定の場合は、工程の目的から整理します。
設置する環境
設置場所の広さ、周辺の機器や作業動線、電源など、わかる範囲でご共有ください。現場の条件を踏まえて、装置の構成や配置を考えます。
自動化について相談する
WORKS
実績・事例
実際の事例を通して、現場の課題にどのように向き合い、どのような装置や仕組みへつなげたのかをご紹介します。